RP1
目录
源仓库:Roboparty/RP1
官方产品页面:RoboParty RP1
许可证:GPL-3.0
概述#
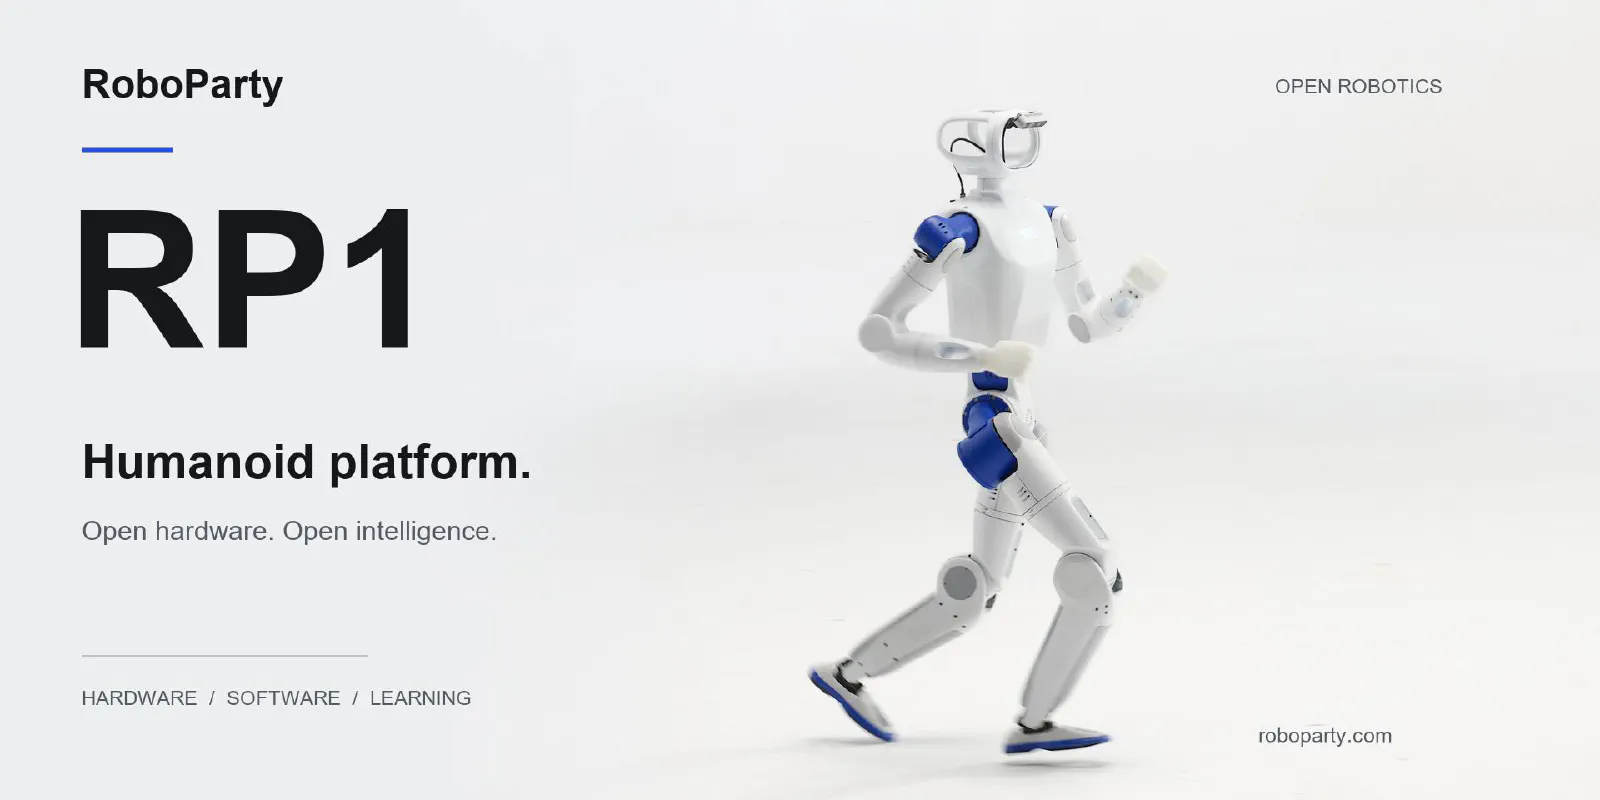
RP1 是 RoboParty 的开源全栈平台,面向智能体人形机器人。它将机械设计、电子、关节模块、固件、机器人模型、部署和学习连接在一个开发堆栈中。
该项目旨在使完整的机器人更容易检查、复现和扩展。开发者可以专注于单个子系统,或围绕该平台构建端到端的控制和学习工作流。
我的职责#
我是项目的运控负责人,也是开源仓库的主要维护人。具体工作包括:
- 进行电机参数辨识与关节模组调试,支持控制与仿真。
- 导出并优化机器人描述文件,用于训练、仿真和部署。
- 搭建训练与仿真环境,支持控制策略的开发与验证。
- 开发部署软件,排查并解决控制策略从仿真迁移到真机时的问题。
平台堆栈#
| 领域 | 仓库和资源 |
|---|---|
| 硬件和工具 | rp1_hardware , ROMOMO , RP Hand , RP1_TEST , roboparty_joystick |
| 软件和系统 | roboparty_deploy , RP1_description , roboparty_train , RP1_firmware |
RP1 支持多种机器人配置,包括 24、28、30 和 42 DoF 变体。有关当前发布和配置详情,请参阅描述仓库。
学习项目#
RoboParty 学习堆栈包括运动、动作模仿、跟踪和行为模型工作,例如 AMP 、BeyondMimic 、MimicLite 、UFO 和 PBFM 。
相关项目#
Roboto Origin 是本站记录的早期 RoboParty 开源人形机器人项目。RP1 将该方向扩展为更广泛、互联的平台,覆盖完整的机器人堆栈。
阅读其他文章
评论