Roboto Origin
目录
原始 README:README.md
许可证:GPLv3
概述#
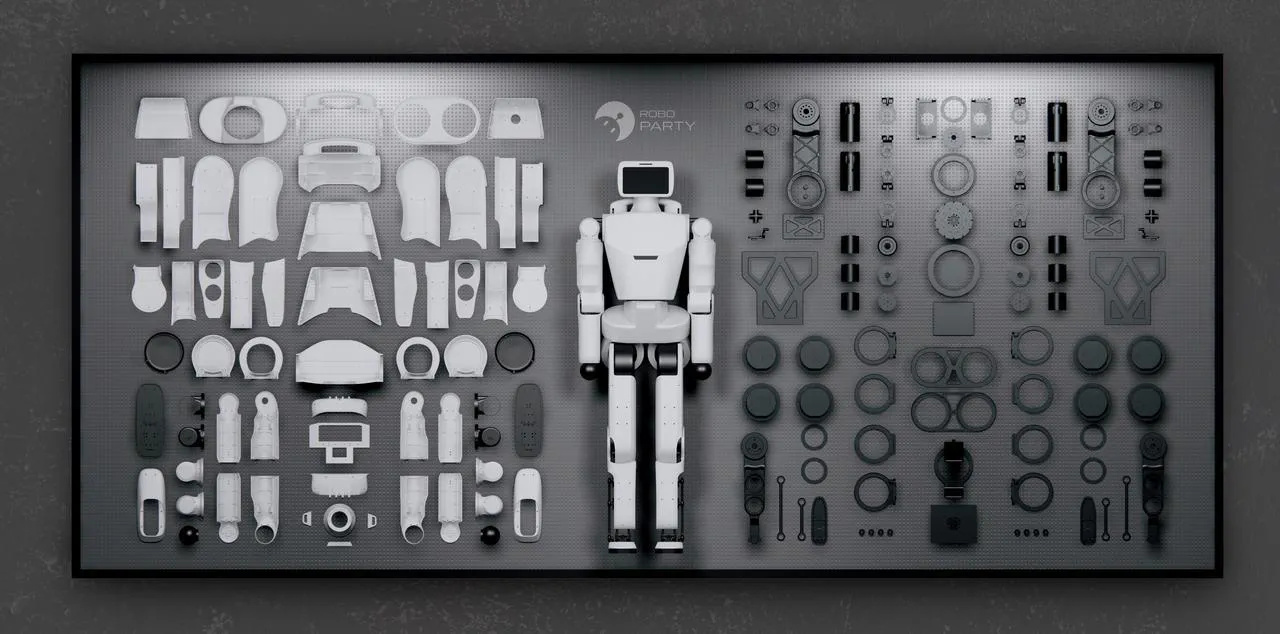
ROBOTO_ORIGIN 是来自 RoboParty 的完全开源 DIY 人形机器人原型。该项目发布了机器人的结构、电子元件、训练工作流、部署栈及相关资源,以便开发者可以研究、复现和扩展该平台。
该仓库是多个核心子仓库的聚合快照。它为用户提供了一个拉取项目资源的单一入口点,而模块级的问题和贡献应提交到相关的模块仓库。
我的职责#
我是项目的运控负责人,也是开源仓库的主要维护人。具体工作包括:
- 优化机器人描述文件,用于训练、仿真和部署。
- 搭建训练与仿真环境,支持控制策略的开发与验证。
- 开发部署软件,排查并解决控制策略从仿真迁移到真机时的问题。
文档#
仓库模块#
| 模块 | 用途 |
|---|---|
| rpo_hardware | 机械结构、CAD 图纸、PCB 设计及 BOM 改进。 |
| roboparty_deploy | ROS2 部署框架、中间件模块、部署配置、IMU 和电机集成。 |
| roboparty_train | Isaac Lab 强化学习工作流、训练环境、仿真配置及 Sim2Sim 迁移。 |
| rpo_description | URDF/MJCF 运动学和动力学描述,以及视觉和碰撞网格。 |
| roboparty_firmware | 嵌入式软件、USB2CAN、OrangePi/RDK 构建工具及系统守护进程管理。 |
| rpo_appearance | 外观外壳设计资产和原型外壳文档。 |
| roboparty_navigation | 用于 RPO 实验的导航和定位应用模块。 |
| roboparty_xr_teleop | 用于 RPO 实验的 XR 遥操作应用。 |
快速开始#
git clone https://github.com/Roboparty/roboto_origin.git
cd roboto_origin
git pull
克隆后,进入每个 modules/... 目录并按照该模块的 README 操作。
社区#
- QQ 群:
546376843
注意事项#
项目 README 指出基本的 Linux 和 ROS2 知识会有帮助,但文档旨在对初学者友好。有关安全和许可详情,请在操作真实机器人硬件之前阅读原始仓库的免责声明和 GPLv3 许可证。
阅读其他文章
评论